

TDK整合感測與被動元件 打造人形機器人方案
- 台北訊
-

人形機器人技術持續發展,但要實現實際場域應用,仍須克服姿態感知、關節控制及系統可靠度等挑戰,並在有限的機構空間內兼顧功耗、散熱與抗干擾能力。為協作型機器人廠商克服上述技術難題,TDK結合既有感測器、主動與被動元件及軟體演算法,推出一系列人形機器人解決方案。
近日於2026鴻海科技日展示的PositionSense九軸感測方案、TMR角度感測器及NTC熱敏電阻,即分別針對機體姿態偵測、關節位置控制與溫度監測等需求提供技術支援。TDK指出,機器人廠商面臨的問題往往涉及多個系統,難以依靠單一感測器解決,因此將持續強化感測元件與軟體功能的整合,協助客戶改善系統設計與運作可靠度。
九軸感測降低運算負載 PositionSense延伸機器人姿態控制
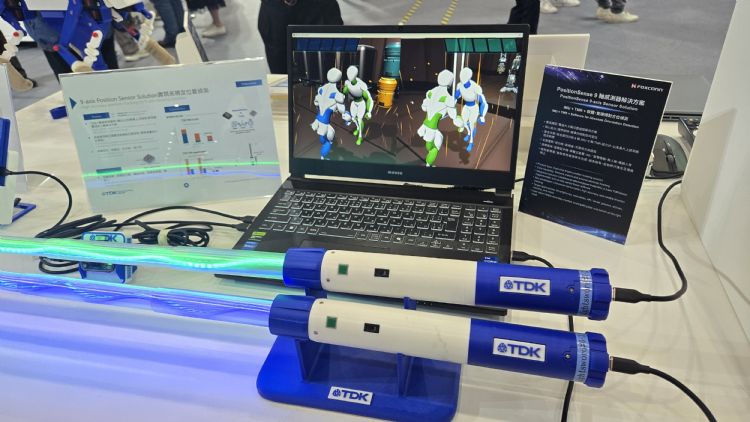
人形機器人在行走與執行動作時,必須持續掌握機體姿態與運動方向,並將資訊回傳控制系統,即時調整各部位動作,才能維持平衡與精確控制。TDK此次展示的PositionSense九軸感測方案,結合InvenSense六軸慣性測量單元(IMU)與低功耗TMR電子羅盤(E-compass),並將感測器融合(Sensor Fusion)演算法內建於IMU晶片,直接輸出融合後的姿態與方向資訊。
TDK表示,此設計將部分運算移到感測器晶片處理,可降低微控制器(MCU)的運算負載與功耗。搭配低功耗元件後,系統可維持持續運作(Always-on),隨時追蹤姿態與方向變化。
PositionSense推出近一年,主要鎖定智慧型手機與穿戴裝置市場,並透過GPS模組廠商拓展導航應用。以車輛進出地下停車場為例,當GPS訊號因環境遮蔽而中斷,TDK的九軸感測方案仍可持續追蹤行進方向,讓導航系統在訊號恢復後迅速提供正確指引。這項持續感測能力亦可應用於人形機器人,透過配置於軀幹的PositionSense,即時取得機體姿態與運動方向資訊,作為動態平衡控制的感測基礎,並支援實體AI(Physical AI)所需的運動狀態感知。
TMR感測器切入精密關節控制 雙碼道編碼器瞄準組裝校正瓶頸
機體姿態感測之外,關節位置回授精準度同樣影響人形機器人的動作表現。由於關節數量多、尺寸不一,各部位對感測精度、元件體積與功耗的要求也有所差異。針對這些需求,TDK運用穿隧磁阻(TMR)技術開發角度感測器、編碼器與線性感測器。TDK指出,TMR具有高輸出訊號與低雜訊特性,在相同條件下,雜訊約為傳統霍爾感測器的十[TI1] 分之一,可減輕客戶處理訊號雜訊的負擔。
在不同關節的應用中,手腕、手指等小型關節尤其重視元件尺寸與功耗,有限的安裝空間也使感測器小型化成為設計重點,TDK的TMR角度感測器憑藉小型封裝與低功耗優勢,已在機器人應用取得多項設計導入。
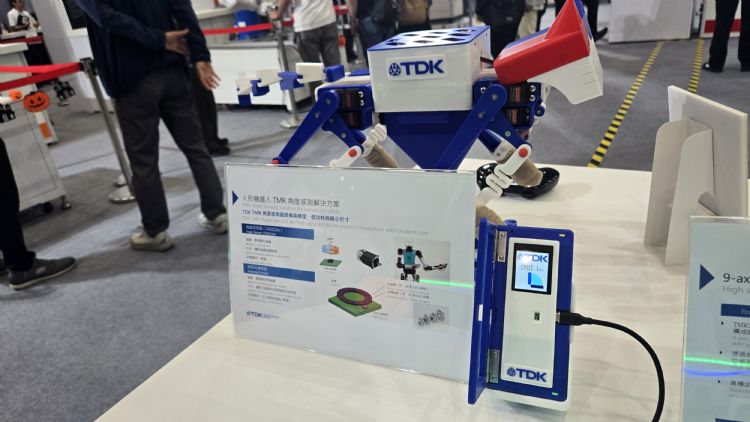
為協作型機器人精準掌握關節位置與角度變化,TDK特別於2026鴻海科技日現場展出兩款應用展示。其中,精密角度感測套件透過旋轉機構與數值顯示,呈現感測器對細微角度變化的偵測能力,解析度可達0.05度;另一款四足機器貓則將同款角度感測器裝入關節馬達,展示其在機器人驅動模組中的實際應用。相關技術亦可延伸至大型人形機器人與工業機器人,滿足不同關節的位置感測需求。
大型關節面臨的挑戰則不同,要精確掌握關節的絕對位置,編碼器必須與機構及磁鐵搭配使用,而各零件都有製造公差,組裝後的校正因此成為技術瓶頸。對此,TDK已著手開發適用於大型關節的雙碼道(Two-track)編碼器方案[TI2] 。至於捏取細針這類精細動作,除了高精度關節控制,還需要手指末端的觸覺感測來掌握接觸力道,TDK也將此列為後續研究[TI3] 方向。
關節小型化考驗系統可靠度 TDK以NTC強化溫度監測
精密控制能力提升,也使關節內部的電子系統設計更加複雜。由於關節內需容納馬達、磁鐵、驅動電路及多種感測元件,密集配置容易產生雜訊干擾,加上輕量化與小型化要求,使尺寸、雜訊與散熱成為三大技術課題。針對上述問題,TDK提供多種被動元件,包括用於電源與訊號線路雜訊抑制的共模扼流圈,以及支援電源電路設計的多層陶瓷電容器(MLCC)與功率電感,協助客戶因應不同電路的設計需求。
溫度監測方面,TDK提供負溫度係數(NTC)熱敏電阻,可偵測關節內部的溫度變化,協助客戶掌握馬達與電子元件運作時的熱狀態。TDK指出,機器人廠商面臨的問題往往涉及多種電子元件與機構設計,難以依靠單一產品解決,因此將NTC熱敏電阻與角度感測器等元件搭配,提供涵蓋位置偵測及溫度監測的解決方案,兼顧不同功能與系統可靠度需求。
針對人形機器人後續發展,TDK也將持續強化感測器與軟體演算法的結合,讓部分資料處理功能直接由感測元件執行,降低客戶在運算與系統設計上的負擔。配合既有主動與被動元件產品,TDK將持續開發符合機器人精密控制、小型化及低功耗需求的技術方案,擴大相關產品在機器人領域的應用。